
搜索


国家标准《道路交通安全 自动驾驶车辆安全价值导则》征求意见
作者:
来源:
2026/09/14 09:03
浏览量:
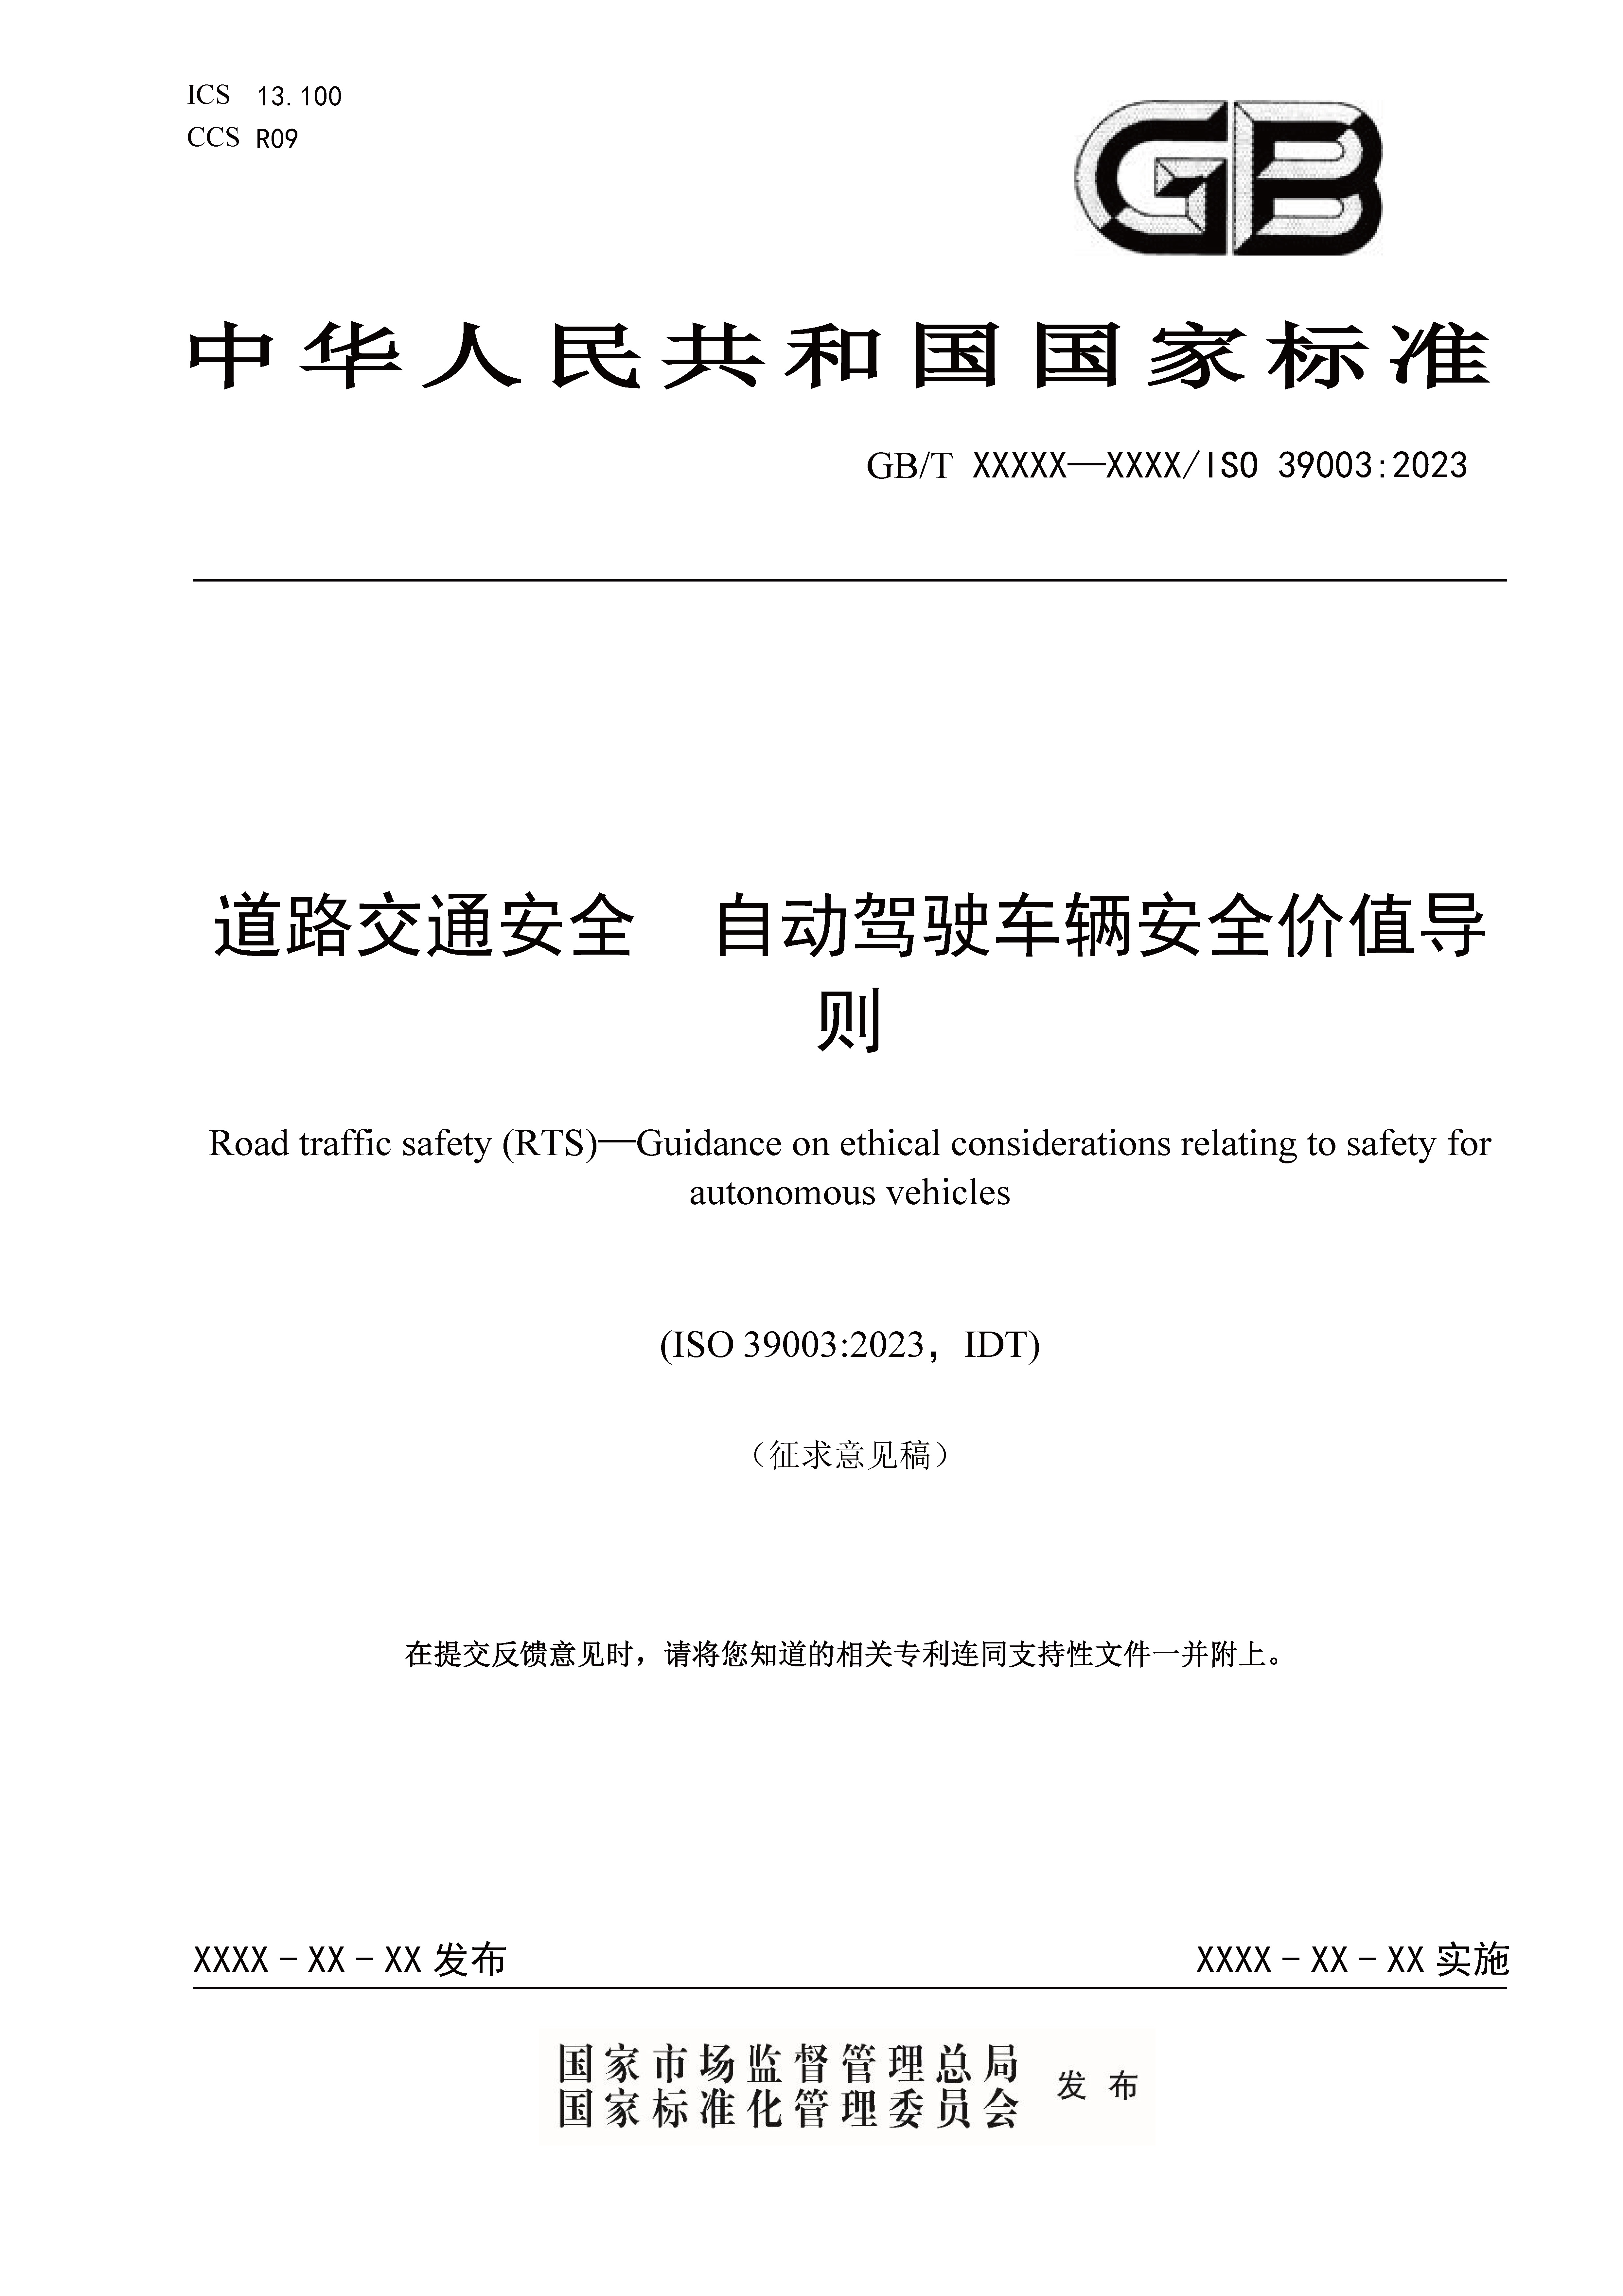
根据国家标准化管理委员会2026年第一批推荐性国家标准计划和相关推荐性国家标准外文版计划,由交通运输部公路科学研究所等单位负责编制的国家标准《道路交通安全 自动驾驶车辆安全价值导则》(计划号:20260543-T-469)已完成征求意见稿并于近日发布。
本文件由全国交通工程设施(公路)标准化技术委员会提出并归口。起草单位包括:交通运输部公路科学研究所、中国标准化研究院、中国汽车工程研究院股份有限公司、北京工业大学、北京嘀嘀无限科技发展有限公司、阿波罗智能技术(北京)有限公司、南开大学、北京前瞻人工智能安全与治理研究院。
范围
本文件提供了自动驾驶车辆的道路交通安全相关伦理考量的指导。
本文件适用于GB/T40429中定义的5级驾驶自动化车辆。
本文件不适用于控制决策过程的技术方法,也不提供关于决策预期结果的指导,而是提供关于在决策过程设计中要考虑伦理方面的指导。本
文件不设定对伦理决策结果的要求,也不提供相关理论方法的指导,仅详细阐述自动驾驶车辆行为中供设计方/制造商考量的方面,以确保关键方面不被忽视或遗漏。
本文件不提供所需控制措施的技术精确度,而是提供一套“协议指南”,供所有自动驾驶决策方自愿选择进行自我认证,以确保在设计阶段进行了必要的伦理考虑并得以有效控制。
总则
长期以来,人们普遍认为道路交通安全中最关键的因素是驾驶员的行为。然而,道路运输系统是一个复杂的社会技术系统,对人类的应对能力具有很高的要求。由于人类的认知能力有限且存在生理局限,无法始终应对此类要求,因此交通事故时有发生。为提升道路交通安全水平,道路运输系统的设计要有助于道路使用者应对上述复杂性,并且在无法应对时减轻事故的影响。
自动驾驶车辆有望替代人类驾驶员,通过降低日常操作中的人为失误的风险来提升道路交通安全性。这一目标的实现可能需要很长时间。在此期间,要合理整合技术与人类的能力,有效发挥两者的优势。在过去的一个世纪中,道路安全已取得了重大进步,但自动驾驶技术为进一步提升安全水平提供了新的机遇。
直到公众对自动驾驶车辆的安全性和保障性充分信任,自动驾驶车辆才能被广泛接受。这不仅包括乘客安全,还包括确保其他车辆和弱势道路使用者的安全。这就意味着自动驾驶车辆的行为要符合社会的期望和要求。然而,尽管当代社会对技术抱有高度期待和乐观态度,但人类拥有一种机器可能永远无法具备的宝贵能力,即伦理决策与判断能力。在实际交通场景中,人类往往因时间紧迫无法基于伦理做出理性决策。因此,许多“决策”是本能反应,无法进行充分且平衡的伦理考量。界定这一能力要素,并将其赋予机器,对于自动驾驶车辆的成功至关重要。要做到这一点,需要确保自动驾驶车辆配备的驾驶行为策略既符合全世界人类普遍的伦理观念、需求和意愿,又能适应当地的特定差异。
为了将全球和当地伦理考量融入自动驾驶车辆设计中,需建立一个涵盖各不同领域必要利益相关方的伦理框架。因此,制定自动驾驶车辆行为的伦理标准至关重要。目前,针对自动驾驶车辆工程技术层面的标准较少,或部分正在制定中,尚无涉及驾驶策略和伦理行为等重要通用主题的国际标准。驾驶策略指自动驾驶车辆制定决策和执行操作的总体方法。普遍地,与伦理相关的行为是指对道路使用者(尤其是弱势道路使用者)和公共空间产生积极或潜在消极影响的行为。
本文件提出了一个用于支持自动驾驶车辆伦理的特定框架,旨在支持将伦理切实整合到自动驾车辆开发流程中。
标准制定的背景、目的和意义
随着人工智能与汽车产业的深度融合,自动驾驶技术正经历从实验室验证走向规模化商业应用的关键阶段。但技术的飞速发展在带来革命性交通前景的同时,也引发了全球范围内对车辆决策机制中安全伦理的深刻思考。国际标准化组织(ISO)于2023年正式发布了ISO/TC241技术委员会制定的ISO39003:2023 《Road traffic safety (RTS)—Guidance on ethical considerations relatingto safety for autonomous vehicles》,首次在全球层面为自动驾驶车辆设计过程中的伦理考量提供了系统性框架。目前,我国尚未制定类似标准,因此有必要开展对口研究和标准制定,与国际接轨。
本标准拟转化ISO 39003:2023《Road traffic safety(RTS)—Guidance on ethicalconsiderations relating to safety for autonomous vehicles》,以期与国际标准保持同步。通过转化国际先进经验,为我国道路交通安全管理提供系统化的方法参考,有助于提升行业管理水平,并为落实“交通强国建设”战略提供技术支撑。同时,考虑到各类组织道路交通安全管理体系认证企业国际互认的便利,拟以“等同采用”的方式转化。
标准主要内容
引言:给出了本标准制定背景、目的,并给出自动驾驶车辆的概念、自动驾驶车辆的伦理考量概念。
第1章 范围:给出了本标准编制目的,规定了本标准的适用对象,界定了本标准的适用界限,阐述了本标准的用途与定位。
第2章 规范性引用文件:列出了本标准的规范性引用文件。
第3章 术语和定义:给出了本标准涉及的术语名词及其定义,包括自动驾驶车辆、自动驾驶系统、传统车辆、自动驾驶伦理、自车、驾驶行为策略。
第4章 影响自动驾驶车辆安全的外部因素:给出了与自动驾驶车辆安全性相关的七类外部因素,以及“道路环境”因素宜关注的要素。
第5章 自动驾驶车辆设计与运营中的相关方:明确了自动驾驶车辆设计与运营中涉及的四类相关方,并规定了各方在道路安全伦理考量中各自应承担的责任,为伦理责任的分配提供了清晰的框架。
第6章 治理、评估与评价:给出了自动驾驶车辆伦理评估的一般规定,提出了伦理评估的范围、内容,并给出了对评估结果表述的建议。
第7章 伦理的可操作化——价值观与伦理考量研讨:给出了自动驾驶车辆设计的伦理框架,规定了框架中目的、价值观、原则等内容;提出了以“准则”作为将伦理原则转化为可操作性指南的工具,并给出了准则设计、构建、评价方法;提出了可用于指导自动驾驶车辆行为设计和伦理考量的驾驶行为策略。
第8章 规则构建及违规与偏离处置框架:规定了自动驾驶车辆驾驶行为策略的规则构建及违规偏离处置框架,涵盖目标设定、基本规则与辅助规则制定、非常规规则应用、不当行为界定处置,以及边界防护与激励机制,形成从规则设计到执行监督的完整治理体系。
第9章 外部/内部设计:提出了针对交通安全相关的实体与交互设计中的典型伦理问题的设计考量要点。
第10章 可持续性:说明了本标准所述的伦理框架可用于识别和评估与可持续性相关的伦理问题,支撑可持续发展目标的实现。
第11章 控制系统更新后的审查与再评估:规定了自动驾驶车辆需接受持续审查与更新。
附录A(资料性)自动驾驶车辆相关伦理哲学概述:概述了自动驾驶车辆相关的后果论、义务论、德性论等主要伦理哲学流派,并指出国际共识以行善、无伤害、自主性、公正及可解释性为核心原则。
附录B(资料性)可持续性问题:分析了自动驾驶车辆在经济、环境和社会层面引发的系统性影响,并指出在创造新岗位的同时也将导致大量传统驾驶岗位消失,提示需从整体视角理性审视可持续性问题。
附录C(资料性)自动驾驶车辆背景下的责任与职责:给出了自动驾驶车辆背景下责任与职责的层级框架,界定了控制权限、监督权限、职责与责任等动驾驶决策的启示,同时提出了设计诱导成瘾的伦理警示以及康德绝对命令在车辆行为准则构建中的应用方法。
附录D(资料性)行动规划范例:提出了自动驾驶车辆伦理行动策划的简化实施路径,涵盖平等预防原则、停止与通行对象定义、转向情形界定、伦理考量记录及善行理念发展,为伦理准则转化为可操作行为策略提供实践指引。